Статья опубликована в рамках: CIV Международной научно-практической конференции «Вопросы технических и физико-математических наук в свете современных исследований» (Россия, г. Новосибирск, 26 октября 2026 г.)
Наука: Информационные технологии
Секция: Математическое моделирование, численные методы и комплексы программ
Скачать книгу(-и): Скачать книгу
дипломов
ИСПОЛЬЗОВАНИЕ МЕТОДА РРР ДЛЯ ОПРЕДЕЛЕНИЯ КООРДИНАТ В РЕЖИМЕ КИНЕМАТИКИ ПРИ ЗЕМЛЕУСТРОИТЕЛЬНЫХ РАБОТАХ

USE OF THE PPP METHOD FOR DETERMINING COORDINATES IN KINEMATIC MODE DURING LAND MANAGEMENT WORKS
Аннотация
Цель статьи заключается в рассмотрении использование метода РРР для определения координат в режиме кинематики при выполнении землеустроительных работ. Приведены результаты эксперимента со съемкой четырёх точек одним ГНСС-приемником и обработкой в интернет-сервисе CSRS. По результатам работы выявлено, что погрешности определения координат находятся в пределах допуска. На основе этого можно сделать вывод о том, что данный вид работы может быть использован при землеустроительных работах.
Abstract
The purpose of this article is to examine the use of the Precise Point Positioning (PPP) method for determining coordinates in kinematic mode during land management operations. The results of an experiment involving the surveying of four points using a single GNSS receiver, with subsequent data processing via the CSRS online service, are presented. The findings indicate that the coordinate determination errors fall within permissible limits. Consequently, it can be concluded that this approach is suitable for use in land management tasks.
Ключевые слова: ГНСС, метод PPP, режим кинематики, постобработка.
Keywords: GNSS, PPP method, kinematic mode, post-processing.
Спутниковые методы стали основным инструментом получения координат в геодезии. Не так давно появился новый метод высокоточного позиционирования (Precise Point Positioning) (далее – PPP), который сейчас все больше применяют в работах. Он позволяет работать с одним приемником, не используя базовые станции. В статическом режиме этот подход хорошо изучен, тогда как кинематический режим с постобработкой с иcпользованием PPP имеет собственную специфику [1,2].
Суть метода РРР состоит в том, что наблюдения с приемника обрабатываются с использованием набора корректирующих данных, получаемых от глобально службы ГНСС. В них входят точные эфемериды, описывающие положение спутников на орбите, поправки часов спутников, а также модельные компенсации ионосферных и тропосферных задержек и других источников погрешностей [3]. Благодаря этому удается устранить ошибки, которые в обычном режиме ограничивают точность измерений.
Кинематический режим позволяет определять координаты движущегося приемника. Положение оценивается заново по каждой эпохе, а фильтр Калмана связывает решение во времени, используя предыдущий результат как априорную информацию и допускает смещение приемника между измерениями [1]. Однако высокая точность измерении возможна лишь при условии, что фазовые наблюдения остаются непрерывными. Но в режиме кинематики непрерывность может нарушаться, что влечет за собой потерю фазовых циклов, которые приходится определять заново [4]. Точность так же зависит от продолжительности наблюдений и условий видимости спутников. После сходимости, необходимой для стабилизации неоднозначностей, точность достигает дециметровой и сантиметровой.
Точность, обеспечиваемая таким методом достаточна для выполнения ряда работ землеустройства, включая съемку протяженных линейных объектов, кадастровую съемку и многое другое [5].
Для подтверждения корректности использования кинематики с постобработкой по методу РРР был проведен эксперимент. На первом этапе один ГНСС-приемник был установлен в статическом режиме в течении одного часа, что обеспечивало накопление фазовых наблюдений, достаточное для сходимости решений. Не завершая сеанс статики этим же приемником, была выполнена съемка 4-ч точек, но главная особенность в том, что на этих точках прибор находился всего пару минут в отличие от статики, где приемник должен стоять минимум час.
ДЛЯ обработки данных по методы РРР был использован интернет-сервис CSRS. На рисунке 1 приведен фрагмент интерфейса интернет-сервиса.
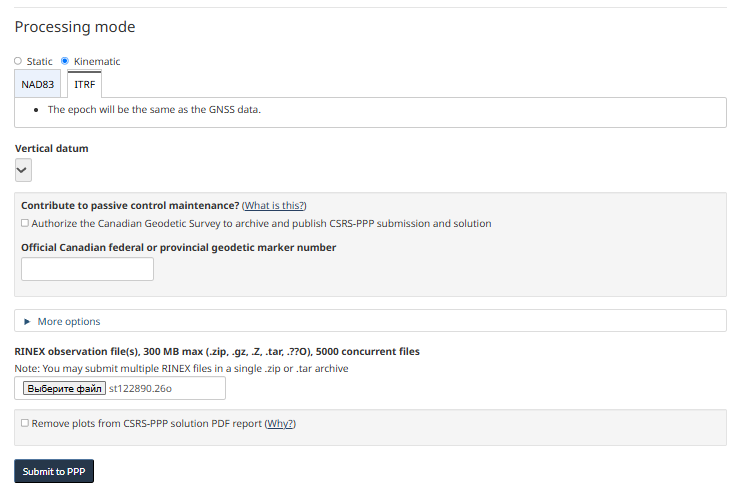
Данный интернет-сервис предназначен для обработки как статических, так и кинематических измерений. Результаты обработки приходят на почту. Однако существенным недостатком является отсутствие итоговой версии координат – их необходимо рассчитывать самостоятельно. В таблице 1 приведены обработанные координаты участка.
Таблица 1.
Координаты участка
| X, м | Y, м | H, м | |
|---|---|---|---|
| St 1 | 416155,790 | 6180550,382 | 155,946 |
| 1 | 416157,307 | 6180547,495 | 157,296 |
| 2 | 416160,774 | 6180549,061 | 157,217 |
| 3 | 416159,547 | 6180551,174 | 157,111 |
| 4 | 416158,893 | 6180552,410 | 157,027 |
Для наглядности представления результатов эксперимента по координатам, полученным в кинематическом режиме с постобработкой, был построен схематический план отснятого участка, приведенный на рисунке 2.
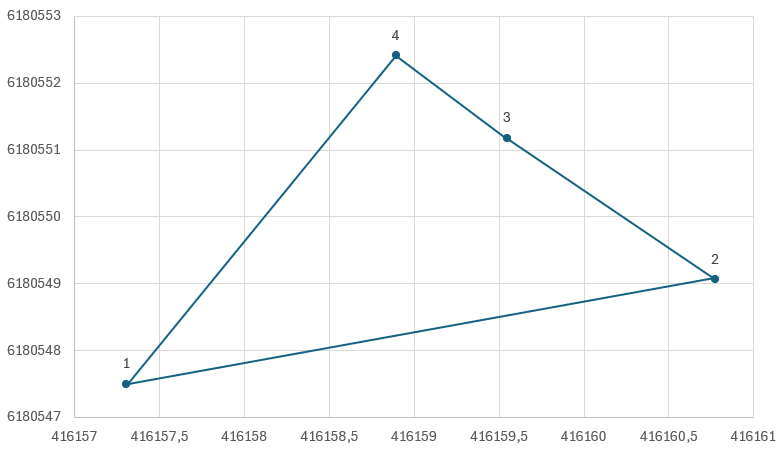
С целью контроля точности определения координат было выполнено сравнение длин границ участка. В качестве эталонного значения были выбраны расстояния, измеренные рулеткой. В качестве измеренного – расстояния, полученные при решении обратной геодезической задачи на плоскости. В таблице 2 приведено сравнение результатов.
Таблица 2.
Сравнение границ участка
| № точек | S, м измеренное | S, м эталон | ∆i, м истинная погрешность |
|---|---|---|---|
| 1-2 | 3,804 | 3,72 | 0,084 |
| 2-3 | 2,443 | 2,41 | 0,033 |
| 3-4 | 1,398 | 1,32 | 0,078 |
| 4-1 | 5,165 | 5,18 | -0,015 |
На основании таблицы 2 можно сделать вывод, что полученные результаты находятся в пределах допусков, установленных для многих землеустроительных работ. Однако подобный разброс погрешностей обусловлен тем, что измерения выполнялись в плотной городской застройке. В таких условиях влияние оказывает эффект многолучевости и ограниченная видимость спутников, что привело к снижению точности определения координат.
В работе исследовано применение метода РРР для определения координат в кинематическом режиме с постобработкой. По результатам проделанной работы можно сделать следующие выводы:
-
сервис CSRS пригоден для постобработки кинематических наблюдений, но выдает результат в виде отчета, из которого координаты приходится высчитывать вручную, что затрудняет автоматизацию обработки;
-
кинематический режим с постобработкой позволяет определять координаты точек по данным одного приемника, без использования базовых станций.
Список литературы
- Войтенко А.В. Определение пространственных координат точек земной поверхности с использованием метода Precise point positioning и оценка точности полученных результатов // Автоматизированные технологии изысканий и проектирования. – 2011. – № 1. – С. 71–74.
- Липатников Л.А. О методике точного дифференциального позиционирования (Precise Point Positioning) и перспективах её совершенствования // Интерэкспо Гео-Сибирь. – 2012. – Т. 7. – С. 48–53.
- Войтенко А.В., Быков В.Л. Методика точного дифференциального позиционирования: краткий обзор // Геодезия и картография. – 2016. – № 8. – С. 26–30.
- Генике А.А., Побединский. Глобальные спутниковые системы определения местоположения и их применение в геодезии. Изд. 2-е, перераб. и доп. – М.: Картгеоцентр, 2004. – 355 с.
- Тихонов А.Д., Макаров С.О. Применение алгоритма обработки спутниковых данных для создания геодезических сетей протяженных объектов // Материалы, оборудование и ресурсосберегающие технологии: сб. ст. – Могилев: Белорусско-Российский университет, 2021. – С. 370–371.
дипломов