Статья опубликована в рамках: CIV Международной научно-практической конференции «Вопросы технических и физико-математических наук в свете современных исследований» (Россия, г. Новосибирск, 26 октября 2026 г.)
Наука: Информационные технологии
Секция: Математическое моделирование, численные методы и комплексы программ
Скачать книгу(-и): Скачать книгу
дипломов
ИСПОЛЬЗОВАНИЕ МЕТОДА PPP ДЛЯ ОПРЕДЕЛЕНИЯ КООРДИНАТ В РЕЖИМЕ СТАТИКА ПРИ ЗЕМЛЕУСТРОИТЕЛЬНЫХ РАБОТАХ

Аннотация
В статье рассматривается метод применения высокоточного позиционирования (Precise Point Positioning) в статическом режиме для землеустроительных работ. Цель работы заключается в определение координат на основе RINEX-файлов с применением бесплатных онлайн-сервисов WEBPPP и PPPAAS. Сравнение результатов по пяти базовым станциям подтвердило сантиметровую точность и высокую сходимость данных. Можно сделать вывод о том, что данный метод можно применять для создания опорных сетей в автономном режиме.
Abstract
This article examines a method for applying high-precision positioning (Precise Point Positioning) in static mode for land surveying work. The aim of the study is to determine coordinates based on RINEX files using the free online services WEBPPP and PPPAAS. A comparison of results across five base stations confirmed centimetre-level accuracy and a high degree of data convergence. It can be concluded that this method can be used to create reference networks in stand-alone mode.
Ключевые слова: PPP-алгоритм, постобработка, режим статика, онлайн -сервисы.
Keywords: PPP-algorithm, post-processing, static mode, online services.
В современном мире все большую популярность приобретают методы определения координат с применением спутникового геодезического оборудования. На данный момент существует множество способов определения координат, основанных на алгоритме разностных определений [1,2]. В данной статье рассматривается метод высокоточного позиционирования (Precise Point Positioning) (далее – PPP). Используя данный метод в автономном режиме, можно добиться сантиметровой точности в координатах. Координаты пункта определяются в той же системе отсчета, что и спутники, и относятся к моменту измерений.
РРР-алгоритм основан на совместной обработке данных, полученных приемником в автономном режиме и набора корректирующих данных, которые включают в себя точные эфемериды, а также компенсируют ошибки часов спутников, ионосфер и других факторов [1]. Данные собирает центр глобальной службы ГНСС, которые доступны для любого пользователя в любое время [3].
Точность позиционирования зависит от продолжительности наблюдений, для достижения дециметровой точности требуется не менее 30 минут непрерывных измерений. При увеличении времени измерений можно добиться сантиметровой точности. Однако необходимы благоприятные условия видимости и отсутствие помех. На открытой местности метод дает высокую точность, в застроенной территории точность может снижаться из-за ухудшения качества фазовых измерений. Метод чувствителен к разрывам фазовых наблюдений.
Метод позволяет создавать опорные сети для землеустроительных работ, так как дает высокую точность, даже в удаленных районах, где нет сети базовых станций [4].
В качестве эксперимента были взяты 5 базовых станций: Ногинск-2, Железнодорожный, Одинцово, Лобня и Подольск с web-сайта EFTCOORS.
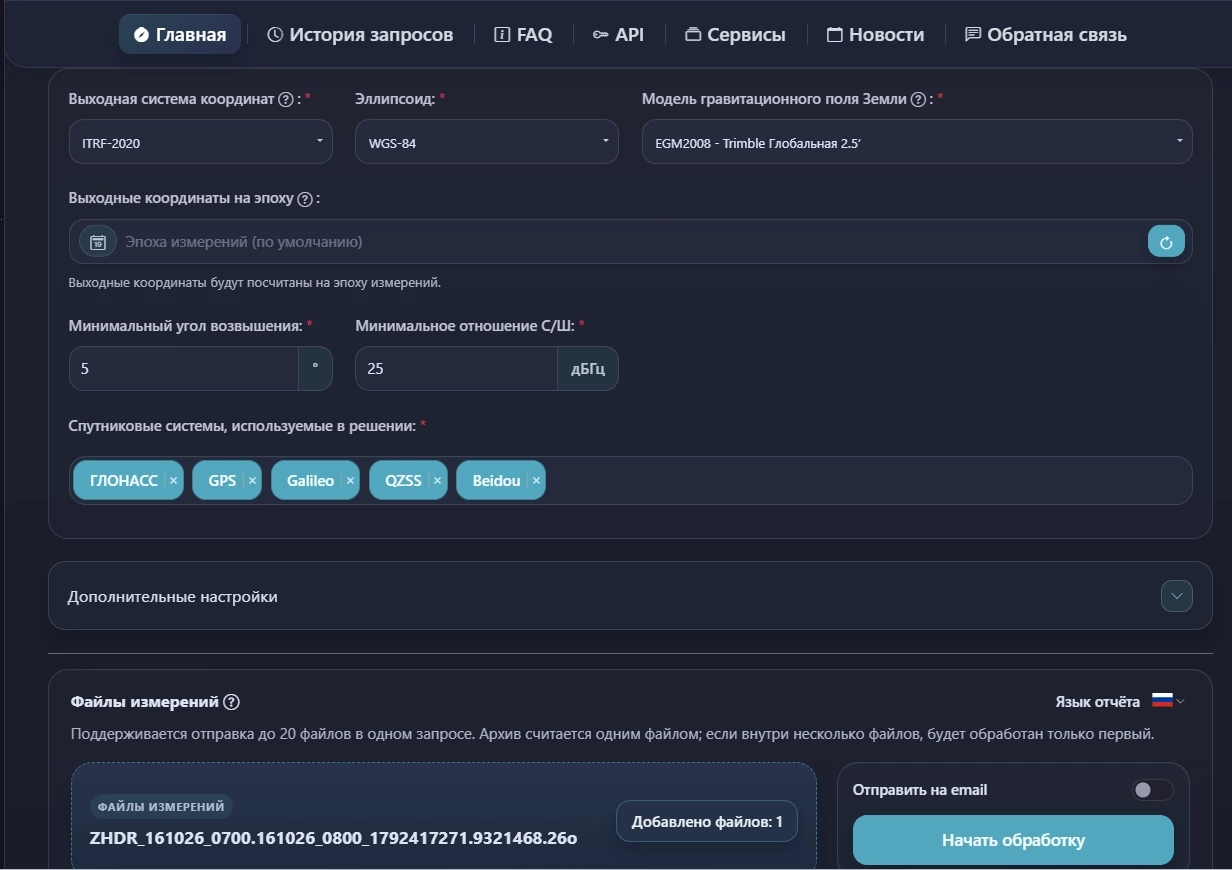
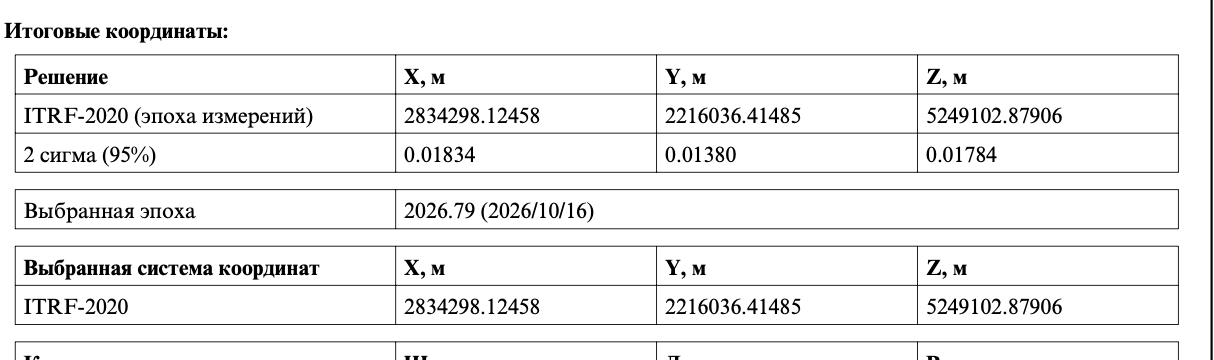
С сайта сети базовых станций EFTCOORS были получены файлы измерений в формате RINEX. Продолжительность сеанса измерений составило 50 минут. В дальнейшем эти файлы были обработаны с использованием интернет-сервиса WEBPPP. На рисунках 1,2 приведены интерфейс интернет-сервиса и фрагмента отчета-обработки.
На основе полученных координат были вычислены приращения в системе координат ITRF-2020, приведенные в таблице 1.
Таблица 1.
Приращение координат между станциями, рассчитанные при помощи интернет-ресурса WEBPPP
| Название станций | ,м | ,м | ,м |
|---|---|---|---|
| Ногинск2-Лобня | 26370,772 | -64977,112 | 13001,829 |
| Ногинск2-Железнодорожный | 23532,679 | -14562,807 | -6423,339 |
| Ногинск2- Одинцово | 57574,272 | -48897,618 | -10433,701 |
| Ногинск2- Подольск | 66274,909 | -18819,173 | -27757,101 |
| Лобня-Железнодорожный | -2838,093 | 50414,305 | -19425,168 |
| Лобня-Одинцово | 31203,499 | 16079,494 | -23435,530 |
| Лобня-Подольск | 39904,137 | 46157,940 | -40758,929 |
| Железнодорожный-Одинцово | 34041,593 | -34334,811 | -4010,362 |
| Железнодорожный -Подольск | 42742,230 | -4256,365 | -21333,762 |
| Подольск-Одинцово | -8700,637 | -30078,446 | 17323,399 |
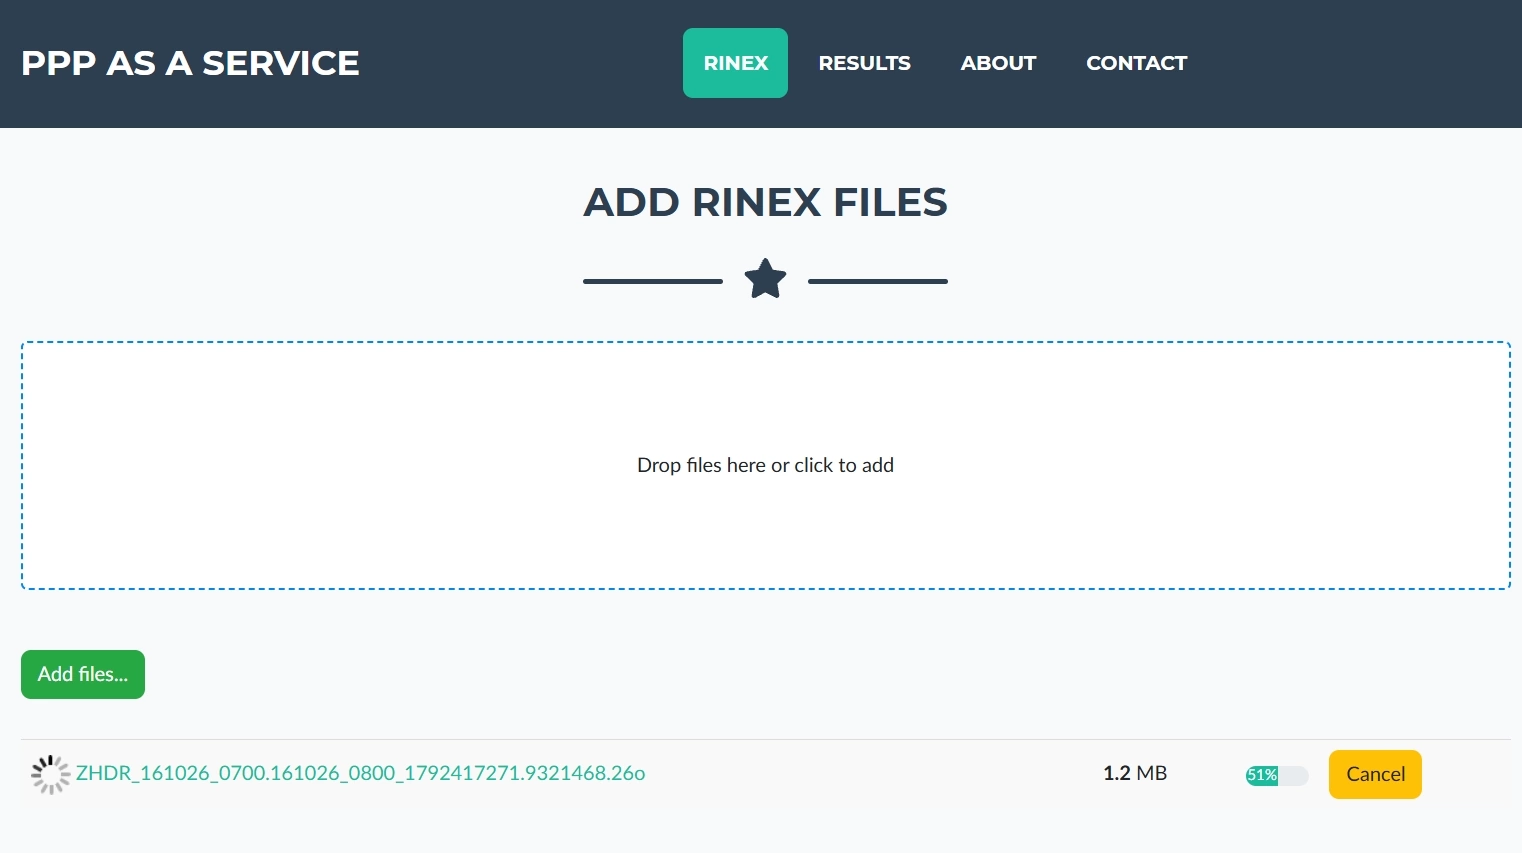
С целью контроля получаемой точности была выполнена обработка с использованием интернет-сервиса PPPAAS. На рисунке 3 приведен фрагмент интерфейса сервиса PPPAAS.
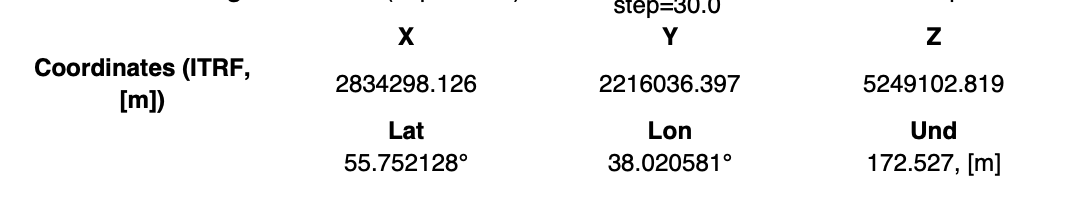
Также, как и ранее, были вычислены приращения координат между пунктами. Результаты вычислений представлены в таблице 2
Таблица 2.
Приращение координат между станциями, рассчитанные при помощи интернет-ресурса PPPAaS
| Название станций | ,м | ,м | ,м |
|---|---|---|---|
| Ногинск2-Лобня | 26370,857 | -64977,026 | 13001,847 |
| Ногинск2-Железнодорожный | 23532,677 | -14562,758 | -6423,359 |
| Ногинск2- Одинцово | 57574,184 | -48897,469 | -10433,655 |
| Ногинск2- Подольск | 66274,895 | -18819,106 | -27757,152 |
| Лобня-Железнодорожный | -2838,18000 | 50414,268 | -19425,206 |
| Лобня-Одинцово | 31203,327 | 16079,557 | -23435,502 |
| Лобня-Подольск | 39904,038 | 46157,920 | -40758,999 |
| Железнодорожный-Одинцово | 34041,507 | -34334,711 | -4010,296 |
| Железнодорожный -Подольск | 42742,218 | -4256,348 | -21333,793 |
| Подольск-Одинцово | -8700,711 | -30078,363 | 17323,497 |
На основании таблиц 1,2 были найдены разности приращений координат () с целью сопоставления результатов. Результаты вычислений представлены в таблице 3.
Таблица 3.
Сравнение приращений координат, полученных по РРР-алгоритму
| Название станций | X,м | Y,м | Z,м |
|---|---|---|---|
| Ногинск2-Лобня | -0,085 | -0,086 | 0,018 |
| Ногинск2-Железнодорожный | -0,002 | 0,049 | -0,020 |
| Ногинск2- Одинцово | -0,088 | 0,150 | 0,046 |
| Ногинск2- Подольск | -0,014 | 0,067 | -0,051 |
| Лобня-Железнодорожный | -0,087 | -0,037 | -0,038 |
| Лобня-Одинцово | -0,099 | 0,063 | 0,028 |
| Лобня-Подольск | -0,099 | -0,020 | -0,070 |
| Железнодорожный-Одинцово | -0,086 | 0,101 | 0,066 |
| Железнодорожный -Подольск | -0,012 | 0,017 | -0,031 |
| Подольск-Одинцово | -0,074 | 0,083 | 0,098 |
Анализируя таблицу 3, можно заметить, что при использовании РРР в статическом режиме, можно добиться сантиметровой точности и применять его при землеустроительных работах. Также стоит заметить, что оба интернет-сервиса являются отечественной разработкой. На основе этого можно сформулировать вопросы для дальнейших исследований:
Сравнение с другими интернет-сервисами
Поставка эксперимента по вариации различных факторов.
Список литературы
- Войтенко А.В., Быков В.Л. Методика точного дифференциального позиционирования: краткий обзор // Геодезия и картография. – 2016. – № 8. – С. 26–30. – DOI: 10.22389/0016-7126-2016-914-8-26-30.
- Макаров С.О. Исследование точности спутникового позиционирования при использовании современных методов обработки спутниковых данных // Грозненский естественнонаучный бюллетень. – 2023. – № 1 (31). – С. 31–38. – DOI: 10.25744/genb.2023.15.64.003.
- Макаров С.О., Тихонов А.Д. Сравнение точности определения координат геодезических пунктов при использовании РРР-алгоритма // Вопросы технических и физико-математических наук в свете современных исследований: сб. Ст. По матер. LXXXVIII междунар. Науч.-пркт. Конф. №6(79).- Новосибирск: СибАК, 2025. – С.5–8.
- Тихонов А.Д., Макаров С.О. Анализ точности координат геодезических пунктов, определённых с помощью РРР-сервисов // Качество. Инновации. Образование. – 2021. – № 3. – С. 71–83.
- Гебгарт А.А., Макаров С.О. Современное использование сетей постоянно действующих базовых станций // Славянский форум. – 2023. – № 4 (42). – С. 386–391.
дипломов