Статья опубликована в рамках: CIII Международной научно-практической конференции «Вопросы технических и физико-математических наук в свете современных исследований» (Россия, г. Новосибирск, 23 сентября 2026 г.)
Наука: Технические науки
Секция: Приборостроение, метрология, радиотехника
Скачать книгу(-и): Скачать книгу
дипломов
ОПТИМАЛЬНЫЙ СПОСОБ ОПРЕДЕЛЕНИЯ МЕСТОПОЛОЖЕНИЯ НА ОСНОВЕ РАДИОСИГНАЛОВ
OPTIMAL METHOD FOR POSITION DETERMINATION BASED ON RADIO SIGNALS
Аннотация
Цель. Сравнить способы позиционирования по Wi-Fi. Метод. LDPL, трилатерация и XGBoost объединены в гибридную модель; база — 9450 измерений RSSI в 315 положениях. Результат. Средняя покоординатная МАЕ составила 0,146 м. Выводы. Гибридная схема предпочтительна в исследованной конфигурации; значимость преимущества требует независимой проверки.
Abstract
Background. Compare Wi-Fi positioning methods. Methods. A hybrid model combines LDPL, trilateration and XGBoost using 9,450 RSSI readings at 315 locations. Result. The mean coordinate-wise MAE was 0.146 m. Conclusion. The hybrid method is preferred for the examined configuration; the significance of its advantage requires independent validation.
Ключевые слова: Wi-Fi; RSSI; LDPL; трилатерация; XGBoost; позиционирование.
Keywords: Wi-Fi; RSSI; LDPL; trilateration; XGBoost; positioning.
Введение
Сети Wi-Fi позволяют определять положение объектов внутри зданий с использованием существующей инфраструктуры. Отражения и экранирование нарушают связь RSSI с расстоянием. Система RADAR сочетает эмпирические измерения и модель распространения [1].
Цель статьи — сравнить трилатерацию, XGBoost [2], Random Forest [3] и гибридную модель по материалам магистерского исследования [4]. Критерий выбора — минимальная средняя покоординатная ошибка в исследованной конфигурации.
1 Материалы и методы
1.1 Экспериментальная среда и подготовка данных
Измерения проведены в помещении 3,5 × 5,0 м. Предварительная сетка с шагом 0,5 м содержала 88 координат; получено 792 значения RSSI. Для основной серии использована сетка 0,25 м: 15 × 21 = 315 положений [4].
Десять повторов для трёх точек доступа дали 9450 отдельных значений RSSI. После усреднения сформировано 315 пространственных профилей. Параметры эксперимента приведены в таблице 1.
Таблица 1.
Параметры экспериментальных данных [4]
| Параметр | Значение |
|---|---|
| Помещение | 3,5 × 5,0 м |
| Предварительная сетка | 0,5 м; 88 координат; 792 значения RSSI |
| Основная сетка | 0,25 м; 15 × 21 = 315 координат |
| Повторы | 10 на координату и точку доступа |
| Источники | 3 точки доступа; 2,4 и 5 ГГц |
| Основная регистрация | 9450 отдельных значений RSSI |
| Профиль | 3 средних RSSI на координату |
| Разделение данных | 80 % — обучение; 20 % — тест |
| Средства | Wi-Fi Collector; Python; pandas; NumPy; SciPy; scikit-learn; XGBoost |
Смартфон с Wi-Fi Collector регистрировал BSSID, RSSI, частоту, время и координату. Исключались источники с присутствием менее 30 % и значения слабее −90 дБм; повторы усреднялись по координате и BSSID [4].
Пропуски заменялись маркером −100 дБм. Его необходимо отличать от измеренного уровня: преобразование маркера в расстояние может сместить геометрическое решение. Количество пропусков в итоговой выборке не указано.
1.2 Модель затухания и геометрическое определение координат
Расстояния оценивались по логарифмической модели затухания LDPL [4]:
| (1) |
где d0 — опорное расстояние; P0i — уровень сигнала на этом расстоянии; ri — средний RSSI; ni — показатель затухания. Уровни выражены в дБм, расстояния — в метрах.
В расчёте приняты d0 = 1 м и P0i = −30 дБм. Параметры точек доступа приведены в таблице 2. Значения n относятся к данной конфигурации, а не к частотному диапазону вообще.
Таблица 2.
Параметры точек доступа [4]
| Источник | X, м | Y, м | Диапазон, ГГц | P₀, дБм | n |
|---|---|---|---|---|---|
| AP1 | 1,0 | 1,0 | 2,4 | −30 | 2,5 |
| AP2 | 2,5 | 4,0 | 2,4 | −30 | 2,5 |
| AP3 | 3,2 | 1,5 | 5 | −30 | 3,1 |
По трём неколлинеарным источникам с координатами (xi, yi) предварительное положение находится минимизацией суммы квадратов невязок расстояний:
| (2) |
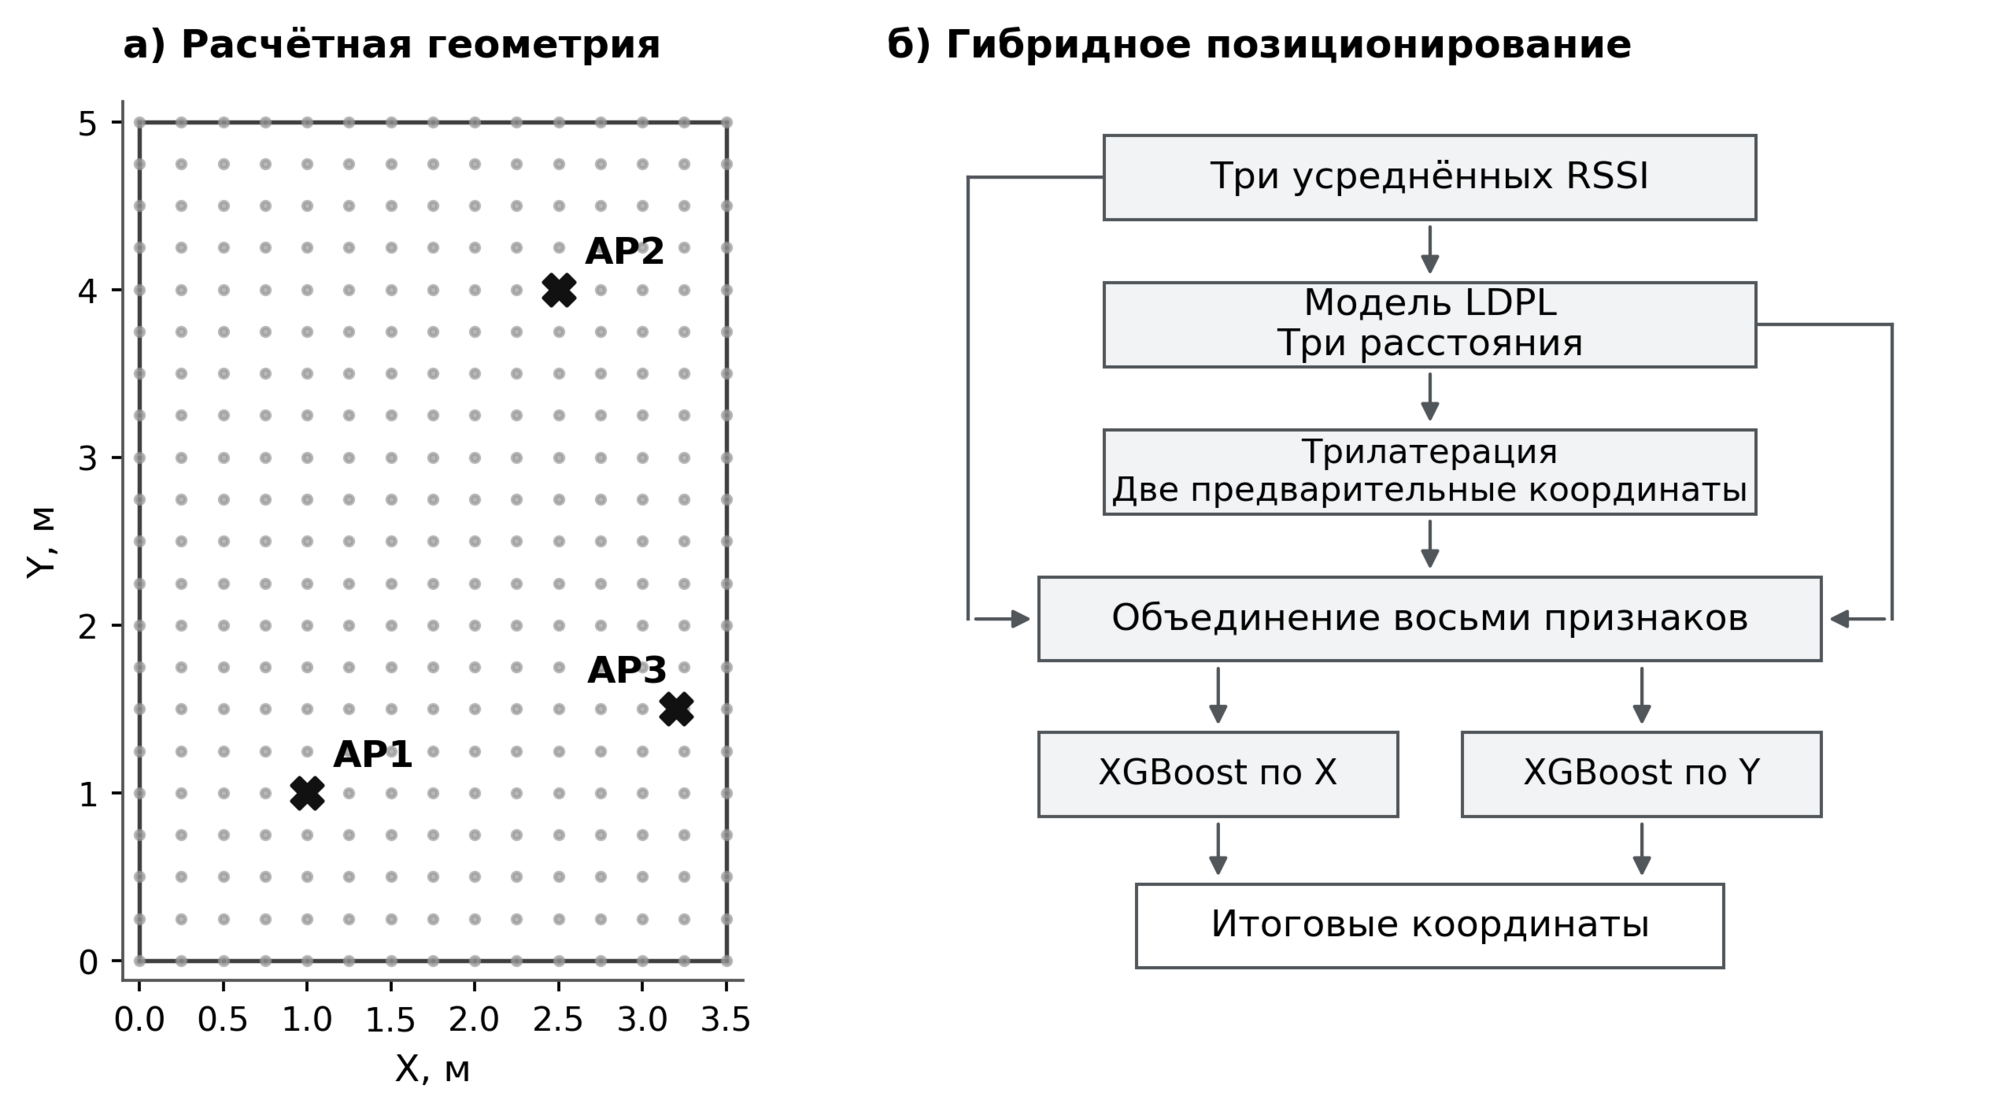
Использована функция scipy.optimize.least_squares с начальным приближением (2,0; 2,0) м, без ограничений границами комнаты [4, 5]. Формула (2) соответствует опубликованному коду. Геометрия и обработка данных показаны на рисунке 1.
1.3 Обучаемые модели и гибридная схема
XGBoost использует градиентный бустинг деревьев, Random Forest усредняет предсказания рандомизированных деревьев. Самостоятельные модели используют шесть признаков: три RSSI и три LDPL-расстояния. Для X и Y обучаются отдельные регрессоры. Гибридная схема добавляет две координаты трилатерации:
| (3) |
Целевые переменные — истинные координаты, а не остаточные ошибки:
| (4) |
Здесь fx и fᵧ — регрессоры XGBoost. Расстояния и предварительные координаты получены из тех же RSSI: они задают преобразование признаков, но не добавляют независимых измерений.
1.4 Оценка качества позиционирования
Разделение 80/20 [4] для 315 профилей даёт 252 обучающих и 63 тестовых объекта. Повторы одной координаты должны относиться к одной части выборки; настройка не должна использовать итоговый тест [6].
Средняя абсолютная ошибка рассчитывается по каждой координате [7]:
| (5) |
где N — число положений, j — их индекс. Средняя покоординатная MAE:
| (6) |
Евклидова ошибка и доля попаданий в радиус τ определяются как:
| (7) |
где I — индикатор условия; τ = 0,25 м. Средняя покоординатная MAE и среднее евклидово расстояние различаются. Значение 0,146 м по формуле (6) не означает среднее расстояние 14,6 см до истинной точки.
2 Результаты
2.1 Сопоставление зарегистрированных ошибок
Зарегистрированные оценки четырёх методов приведены в таблице 3 [4].
Таблица 3.
Оценки качества позиционирования [4]
| Метод | MAEₓ, м | MAEᵧ, м | Средняя MAE, м |
T₀,₂₅, % |
|---|---|---|---|---|
| Трилатерация | 0,317 | 0,219 | 0,268 | 62,2 |
| XGBoost | 0,160 | 0,144 | 0,152 | 91,8 |
| Random Forest | 0,194 | 0,148 | 0,171 | 64,2 |
| Гибридная модель | 0,159 | 0,133 | 0,146 | 92,9 |
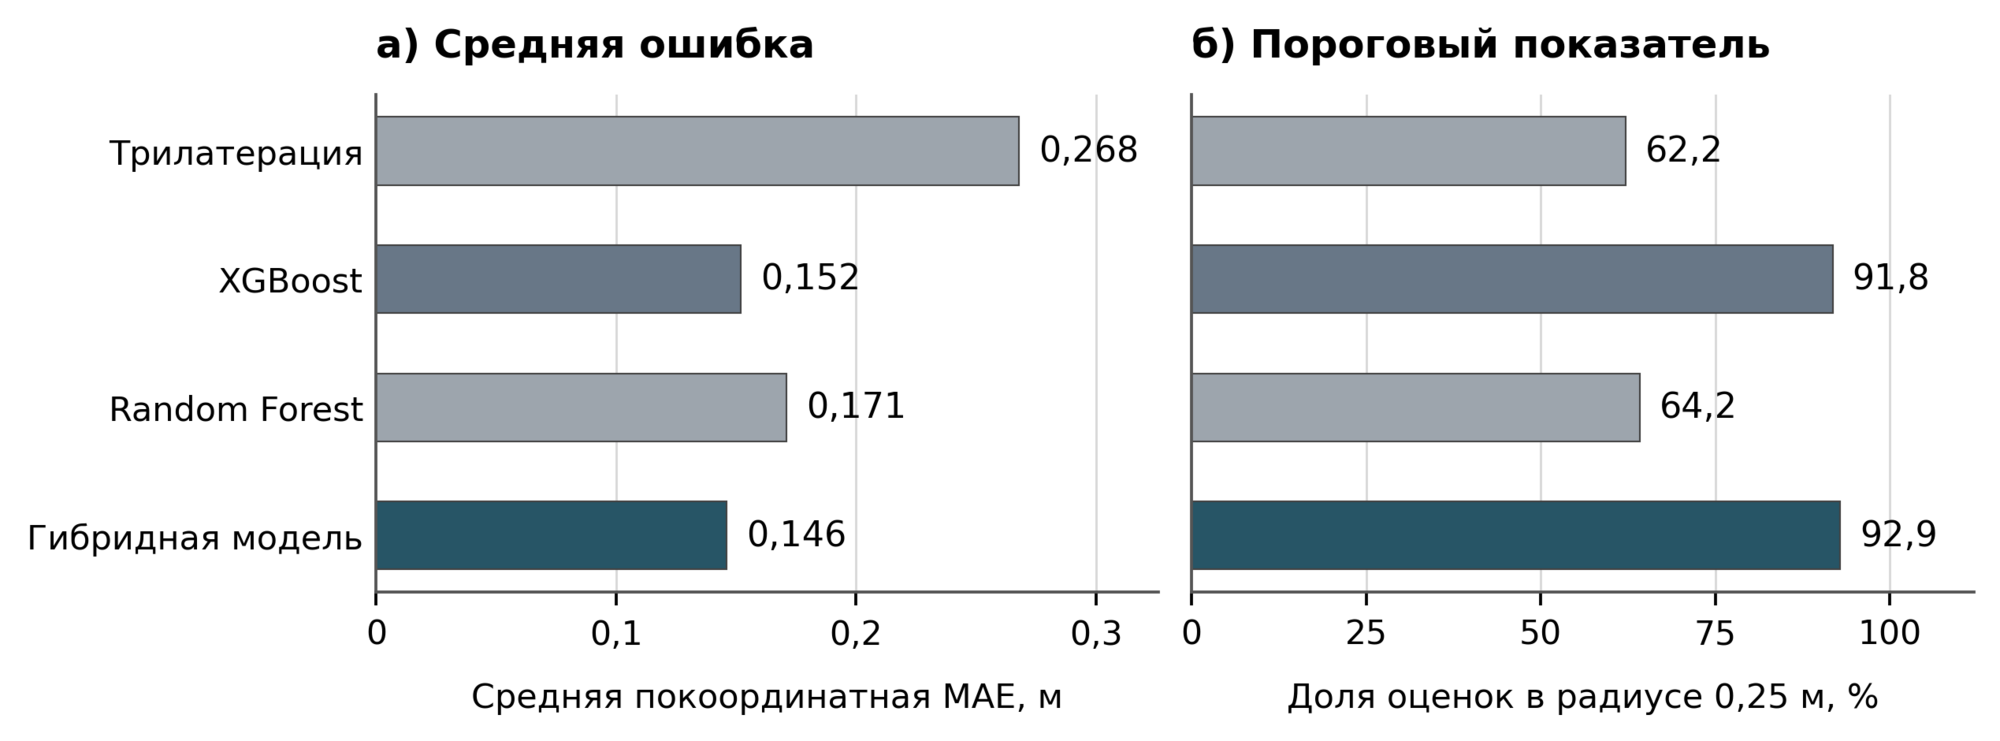
По сравнению с XGBoost гибридная схема уменьшает MAE по X с 0,160 до 0,159 м, по Y — с 0,144 до 0,133 м. Основная часть улучшения относится к Y. Результаты по двум метрикам показаны на рисунке 2.
2.2 Величина выигрыша гибридного метода
Относительное снижение ошибки гибридного метода по сравнению с трилатерацией составляет:
| (8) |
Разность равна 0,122 м; ошибка ниже примерно в 1,84 раза. Выигрыш относительно Random Forest составляет 0,025 м (14,6 %), относительно XGBoost — 0,006 м (3,9 %). Расчёт выполнен по округлённым значениям таблицы 3.
По доле попаданий в радиус 0,25 м преимущество гибридной схемы над трилатерацией составляет 30,7 процентного пункта, над XGBoost — 1,1 процентного пункта. Малый разрыв между двумя лучшими моделями требует оценки разброса на общих тестовых точках.
2.3 Вычислительные затраты
В исследовании сообщено время вычисления менее 10 мс на точку на ноутбуке без графического ускорителя [4]. Характеристики процессора и протокол замеров не приведены. Полная задержка также включает сканирование Wi-Fi и накопление повторов, поэтому вычислительное время не определяет частоту обновления всей системы.
3 Обсуждение
Гибридная схема имеет наименьшую зарегистрированную ошибку, но сопоставимость оценок ограничена. В листинге трилатерации MAE вычисляется по всем загруженным строкам, для обучаемых моделей описано разделение 80/20 [4]. Проверка всех методов на одинаковых тестовых координатах не подтверждена.
Требует уточнения знаменатель пороговых долей. При 63 контрольных координатах один успешный случай изменяет долю примерно на 1,59 процентного пункта. Значения 91,8 и 92,9 % не соответствуют округлённым долям целого числа случаев из 63. Необходимо указать фактический объём проверки или способ усреднения.
Шаг сетки 0,25 м характеризует разметку, но не доказывает пространственное разрешение системы. Переносимость следует проверять между узлами сетки, в другие дни, с другими приёмниками и ориентациями. Разбиение повторных измерений выполняют по координатам или независимым сериям [6].
Применение требует известных координат точек доступа, параметров LDPL и размеченной радиокарты. Изменение мощности, положения источников или обстановки может потребовать повторной калибровки.
Для воспроизводимой проверки необходимы единый контрольный набор, параметры моделей и индивидуальные предсказания. Следует оценить доверительные интервалы, среднюю и квантильную евклидову ошибку и полную задержку. Сравнение признаков RSSI, RSSI с расстояниями и с трилатерацией позволит выделить вклад каждого преобразования.
Заключение
Гибридная модель объединяет LDPL, трилатерацию и два регрессора XGBoost. По данным исследования её средняя покоординатная MAE равна 0,146 м: на 45,5 % ниже трилатерации и на 3,9 % ниже самостоятельного XGBoost. Сообщённая доля попаданий в радиус 0,25 м составляет 92,9 %.
Модель предпочтительна по зарегистрированным показателям исследованной конфигурации. Универсальная оптимальность и статистическая значимость преимущества не установлены. Следующий этап — общая проверка методов на независимых измерениях с уточнением состава оценочной выборки.
Список литературы
1. Bahl P., Padmanabhan V.N. RADAR: An In-Building RF-based User Location and Tracking System // Proceedings of IEEE INFOCOM. – 2000. – Т. 2. – P. 775–784.
2. Chen T., Guestrin C. XGBoost: A Scalable Tree Boosting System // Proceedings of the 22nd ACM SIGKDD International Conference on Knowledge Discovery and Data Mining. – 2016. – P. 785–794. – DOI: 10.1145/2939672.2939785.
3. Breiman L. Random Forests // Machine Learning. – 2001. – Т. 45. – P. 5–32. – DOI: 10.1023/A:1010933404324.
4. Иванов А.Е. Оптимальный способ определения местоположения на основе радиосигналов: магистерская диссертация / Восточно-Сибирский гос. ун-т технологий и управления. – Улан-Удэ, 2025. 5. scipy.optimize.least_squares [Электронный ресурс]. // SciPy: документация. – 61 с. – URL: https://docs.scipy.org/doc/scipy/reference/generated/scipy.optimize.least_squares.html (дата обращения: 17.09.2026).
5. Cross-validation: evaluating estimator performance [Электронный ресурс]. // Scikit-learn: документация.7. mean_absolute_error [Электронный ресурс] // Scikit-learn: документация. – URL: https://scikit-learn.org/stable/modules/cross_validation.html (accessed: 17.09.2026).
дипломов