Статья опубликована в рамках: CIII Международной научно-практической конференции «Вопросы технических и физико-математических наук в свете современных исследований» (Россия, г. Новосибирск, 23 сентября 2026 г.)
Наука: Технические науки
Секция: Машиностроение и машиноведение
Скачать книгу(-и): Скачать книгу
дипломов
СТАТИЧЕСКИЕ И ДИНАМИЧЕСКИЕ ХАРАКТЕРИСТИКИ КРУГОВОГО ГИДРОСТАТИЧЕСКОГО ПОДПЯТНИКА С ОППОЗИТНОЙ СИСТЕМОЙ СМАЗКИ
STATIC AND DYNAMIC CHARACTERISTICS OF A CIRCULAR HYDROSTATIC THRUST BEARING WITH AN OPPOSED LUBRICATION SYSTEM
Аннотация
С целью повышения несущей способности и снижения энергоёмкости разработана конструкция гидростатического подпятника с оппозитной схемой подачи смазки. Сформулирована математическая модель статического и динамического состояния конструкции. Установлено, что в сравнении с обычным подпятником его несущая способность в 1.5–2 раза выше, то есть подпятник обладает сверхвысокой несущей способностью. Подпятник имеет в 2 – 4 раз меньший расход смазки, что свидетельствует о его низкой энергоёмкости. Выполнено исследование качества динамики линеаризованной модели и нелинейной модели. Анализом расчётных данных подтверждено количественное и качественно совпадение критериев динамического качества подпятника с оппозитной схемой подачи смазки.
Abstract
To enhance load-carrying capacity and reduce energy consumption, a hydrostatic thrust bearing design featuring an opposed lubricant supply scheme has been developed. A mathematical model describing the static and dynamic behavior of the design has been formulated. It has been established that, compared to a conventional thrust bearing, the load-carrying capacity is 1.5 to 2 times higher, indicating that the bearing possesses ultra-high load-carrying capacity. The bearing exhibits a lubricant flow rate that is 2 to 4 times lower, demonstrating its low energy consumption. An analysis of the dynamic performance of both the linearized and nonlinear models was conducted. An analysis of the calculated data confirmed the quantitative and qualitative agreement of the dynamic performance criteria for the thrust bearing with the opposed lubricant supply scheme.
Ключевые слова: гидростатический подпятник; оппозитная система смазки; несущая способность; расход смазки; качество динамики.
Keywords: hydrostatic thrust bearing; opposed lubrication system; load-carrying capacity; lubricant flow rate; dynamic performance.
Введение
Гидростатические и газостатические подшипники нашли большое распространение в машиностроении, приборостроении и иных технических областях. В сравнении с подшипниками качения их преимущества заключаются в том, что между поверхностями трения создается слой смазки, исключающий контакт между твердыми поверхностями, вследствие чего существенно снижается трение [1, 2, 3, 4]. В наибольшей степени это свойственно газостатическим подшипникам, трение в которых существенно меньше [5, 6].
Обычно площадь опорных поверхностей ограничена, вследствие чего подшипники зачастую имеют недостаточную для практики несущую способность [7, 8, 9, 10]. Особенно эта проблема имеет место при их использовании в металлорежущих станках, в которых силы резания достаточно велики [11, 12]. В меньшей степени это относится к гидростатическим подшипникам поскольку давление смазки в магистрали нагнетания, обеспечивающее несущую способность, обычно на порядок выше чем в газостатических подшипниках, в которых это проблема стоит острее [13, 14, 15, 16, 17].
В гидростатических подшипниках для повышения несущей способности обычно увеличивают площадь опорных поверхностей либо давление подачи смазки [18, 19]. Аналогичные меры применяется и в газостатических подшипниках, однако в таких конструкциях давление наддува ограничено [20, 21]. В этой связи в них на рабочих поверхностях выполняют различного рода микроканавки, которые позволяют поднять несущую способность лишь на 5 – 10 % [22, 23, 24, 25]. В большей степени при использовании микроканавок удается повысить несущую способность в радиальных подшипниках и в меньшей в осевых [26, 27, 28].
В настоящей статье предложена новая схема существенного повышения несущей способности гидростатических и газостатических подшипников посредством использования так называемой комбинированной оппозитной схемой подачи смазки.
Механизм повышения несущей способности подпятников и две схемы их питания
Идея повышения несущей способности осевых подшипников заключается в следующем. Если провести несложный анализ используемых систем подачи смазки в несущий слой, то обнаружится, что высокое давление в них обычно действует на малых площадях несущих поверхностей и напротив на больших площадях давление обычно низкое [29, 30, 31, 32]. Например, если рассмотреть типичную конструкцию обычного гидростатического подпятника с карманом, который показан на рис. 1, то обнаружим, что самое высокое давление в нём действует на площади кармана радиуса r1, при этом на наружном по отношении к нему кольце r1 ≤ r ≤ r0 давление в несущем слое напротив меньше. Если принять, например, r1/r0 = 0.5, то обнаружим что площадь кармана, где самое высокое давление, в 3 раз меньше площади упомянутого кольца, на которую опирается тонкий слой смазки толщины h. Таким образом, если была бы возможность поменять направление смазочного потока, то несущая способность подшипника была бы существенно выше.
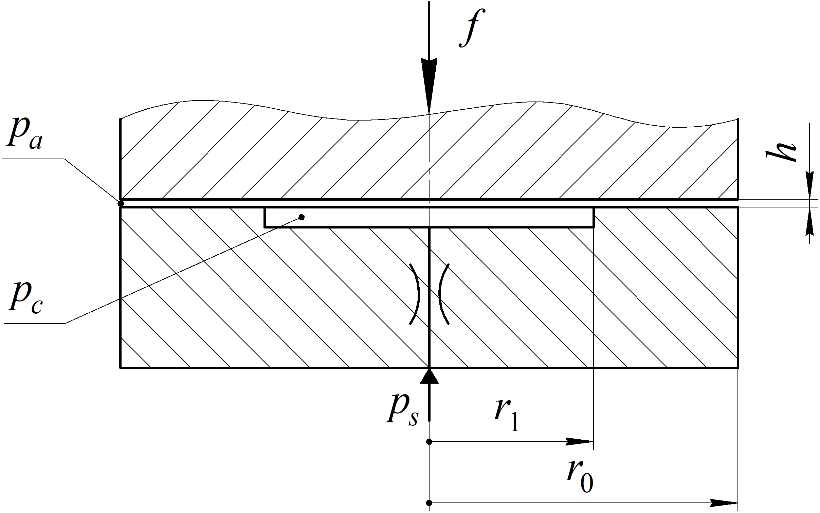
Конечно, в обычном подпятнике такую схему обеспечить нельзя. Но если входную систему смазки усовершенствовать, то упомянутую идею можно реализовать. На рис. 2 показана принципиальная схема гидростатического подпятника с оппозитной схемой. При проектировании таких конструкций можно рассматривать два варианта системы входного дросселирования – пассивную или активную. На рис. 2 представлена принципиальная схема гидростатического подпятника с оппозитной схемой питания. В ней реализована активная схема питания
Подпятник имеет основание радиуса r0 c выступом радиуса r1 и подвижный элемент массой m, на который действует внешняя сила f. Сначала смазка под давлением ps подаётся в зазор толщины hr1 направляющей радиальной опоры, которая образована поверхностями основания и подвижного элемента.
Далее, преодолев гидравлическое сопротивление ступени, смазки попадает в зазор толщины hr2. Ступенчатая радиальная опора, выполняющая играющая в данном случае роль входного дросселя, имеет способность центрировать подвижный элемент поскольку сама обладает несущей способностью. Данная конструкция известна как ступенчатая радиальная гидростатическая опора Адамса [33].
Основное назначение этой опоры состоит в том, чтобы играть роль входного дросселя оппозитной схемы подачи смазки в подпятник.
Если сравнить его с обычным подпятником, то роль кармана здесь играет объем, опирающийся на кольцо r1 ≤ r ≤ r0, где давление pc в подпятнике максимально, а роль внешнего кольца обычного подпятника в исследуемой конструкции играет круг радиуса r1. Последний разбит на кольцо r2 ≤ r ≤ r1, на которое опирается тонкий смазочный зазор толщины h, и отверстие радиуса r2 для слива отработанной смазки.
Очевидно, в такой схеме реализован заявленный принцип оппозитного подачи смазки сначала через радиальную опору, как входной дроссель, и затем через подпятник, как несущую конструкцию.
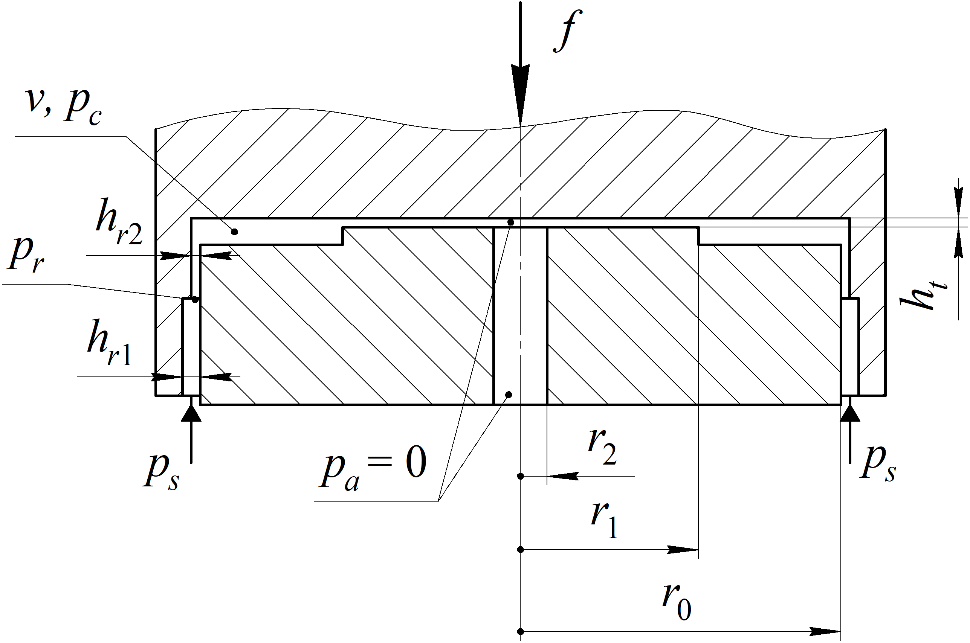
Более простой является пассивная схема, в которой радиальная ступень отсутствует. Её расчётная схема показана на рис. 3.
Для исследования возможностей подпятника с оппозитной схемой будем использовать конструкцию с пассивной схемой, полагая, что оси подпятника и радиальной опоры совпадают.
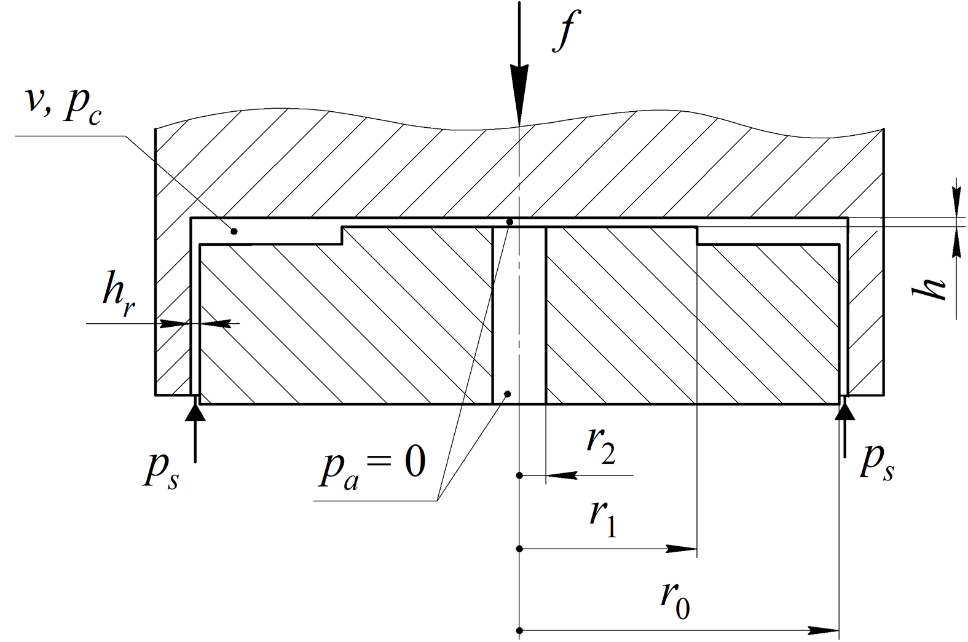
Такая конструкция проще для исследования характеристик подпятника, ибо как при активной, так и при пассивной схемах характеристики подпятника будут идентичными.
Стационарная математическая модель обычного подпятника
Обычный подпятник, который изображён на рис. 1, потребуется нам для проведения сравнительного анализа достоинств изучаемого подпятника с оппозитным дросселированием. Для это необходимо построить его математическую модель и вывести формулы для расчёта наиболее важных эксплуатационных характеристик – несущей способности, податливости несущего смазочного слоя и расхода смазки.
Математическая модель статического состояния обычного подпятника включает два уравнения баланса сил и баланса объёмных расходов смазки:
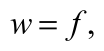 | (1) |
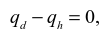 | (2) |
где
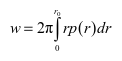
| (3) |
– несущая способность конструкции и f внешняя нагрузка,
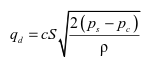 | (4) |
– расход смазки через дроссель [34], где с – поправочный коэффициент, S – площадь отверстия, ρ – плотность смазки,
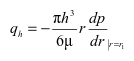 | (5) |
– расход смазки в несущем слое [35].
Функция давления p = p (r) в несущем слое толщины h подчиняется краевой задаче для уравнения Рейнольдса [16]:
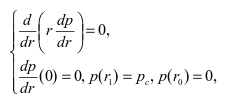 | (6) |
где pc – избыточной давление в кармане.
Расчеты будем проводить с использованием безразмерных величин. Для этого за масштабы линейных размеров примем радиус r0; зазор h = h0, который настроен на восприятие расчетной нагрузки f0, для зазоров; избыточное давление подачи ps для давлений; πr02ps – для сил, πh03ps/(6µ) – для объемных расходов смазки, где µ – динамическая вязкость смазки.
С учётом этого безразмерная краевая задача (6) примет вид:
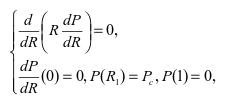 | (7) |
где Pc – безразмерное давление в кармане.
Здесь и далее прописными буквами обозначены безразмерные величины.
Решением краевой задачи (7) является функция:
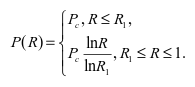 | (8) |
Проинтегрировав (8), найдем формулу для расчета несущей способности:
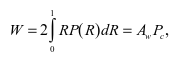
| (9) |
где 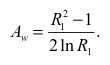
Согласно (5), (8) формула для безразмерного расхода смазки в несущем слое примет вид:
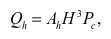 | (10) |
где H – функция безразмерного зазора, константа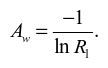
Для безразмерного расхода смазки через дроссель справедлива формула:
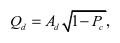 | (11) |
где 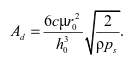
Коэффициент Ad найдем из безразмерного уравнения баланса расходов:
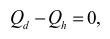 | (12) |
для режима расчётного зазора H = 1. С учётом (10), (11), (12) получим 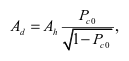 где Pc = Pc0 – расчетное давление в кармане.
Наконец, используя (9), (12), найдем формулу для расчёта безразмерной податливости обычного подшипника:
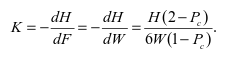 | (13) |
Далее построим математическую модель динамики подпятника с оппозитной схемой смазки.
Математическая модель динамики подпятника с оппозитной схемой подачи смазки
Итак, рассмотрим расчётную схему подпятника, изображенного на рис. 3. При его исследовании будем производить расчет статических характеристик и критериев его динамического качества.
Безразмерная математическая модель подпятника будет содержать два уравнения баланса сил и расходов:
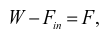 | (14) |
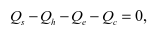 | (15) |
где Qs – расход смазки через зазор безразмерной толщины Hr; Qe, Qc – безразмерные расходы, обусловленные выдавливанием смазки в зазоре H осевого подшипника, опирающемся на кольцо R2 ≤ R ≤ R1, и сжимаемостью смазки в объеме V на кольце R1 ≤ R ≤ R0.
Определим расход через входной дроссель в предположении о том, что они основания и радиальной опоры совпадают. Тогда зазор Hr будет постоянным, а функция давления не будет зависеть от окружной координаты. Краевая задача для безразмерного дифференциального уравнения Рейнольдса примет вид [36]:
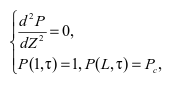 | (16) |
где L – безразмерная длина дросселя, Z – безразмерная продольная координата.
Решением задачи (16) является функция
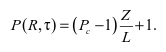 | (17) |
С учётом (17) функция безразмерного расхода смазки через дроссель примет вид [37]:
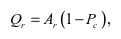 | (18) |
где 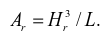
Функция распределения нестационарного давления в зазоре толщины H удовлетворяет краевой задаче для нестационарного уравнения Рейнольдса [37]:
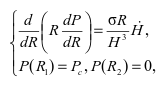 | (19) |
где – так называемое «число сдавливания» [38], t0 – масштаб текущего времени, τ = t/t0 – безразмерное время.
Расход, определяющий объем выдавленной на кольце R1 ≤ R ≤ 1 смазки определяется формулой:
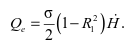 | (20) |
Решение задачи (19) позволяет определить функцию давления на несущем круге 0 ≤ R ≤ 1
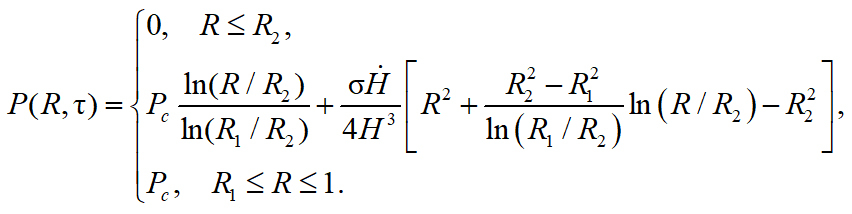 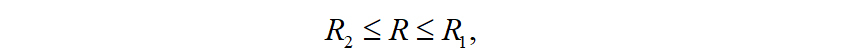
| (21) |
C учётом (5), (20), (21) сумма расходов смазки через зазор подпятника примет вид:
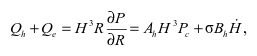 | (22) |
где 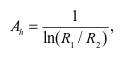
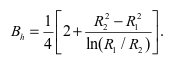
Сжимаемость смазки в кармане определяется формулой:
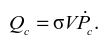 | (23) |
где, E – приведённый модуль упругости смазки [38].
Формула безразмерной несущей способности подпятника имеет вид:
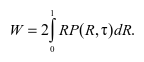
| (24) |
Проинтегрировав (24) с учётом (21) получим:
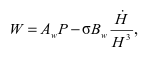 | (25) |
где 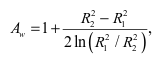
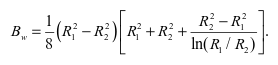 .
Сила инерции подвижного элемента определяется выражением:
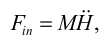 | (26) |
где 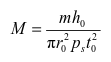 – безразмерная масса подвижного элемента.
Для определения масштаба t0 примем M = 1. Тогда 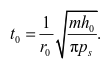
Подставив (18), (22), (23), (25), (26) в (14), (15) получим два безразмерных уравнения, которые представляют математическую модель нелинейной динамики подпятника с оппозитной схемой подачи смазки
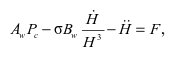 | (27) |
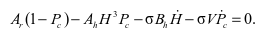 | (28) |
Как частный случай при отсутствии колебаний из модели (27), (28) можно получить модель статического состояния подпятника. Для этого надо отбросить все компоненты производных функций по времени.
Сравнительные статические характеристики подпятников
Математическая модель статического состояния подпятника с оппозитной схемой вытекает из модели (27), (28):
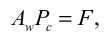 | (29) |
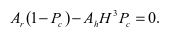 | (30) |
Перейдём к настройке параметров модели. Для этого рассмотрим расчётный режим нагрузки на подпятник, при котором безразмерный зазор H = H0 = 1, внешняя нагрузка F = F0. давление Pc = Pc0. В качестве входных также будем использовать радиусы R1, R2.
Используя параметры настройки определим расчётную нагрузку по формуле (29), расчётный расход смазки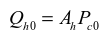 и параметр
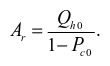
При расчёте статических характеристик в качестве параметра удобно использовать давление Pc. Используя (29), найдем формулы для расчёта статической несущей способности и расхода смазки:
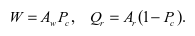 | (31) |
Используя (3), найдем зазор:
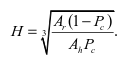 | (32) |
Продифференцировав (30) и воспользовавшись (29), найдем податливость подпятника:
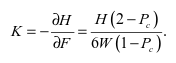 | (33) |
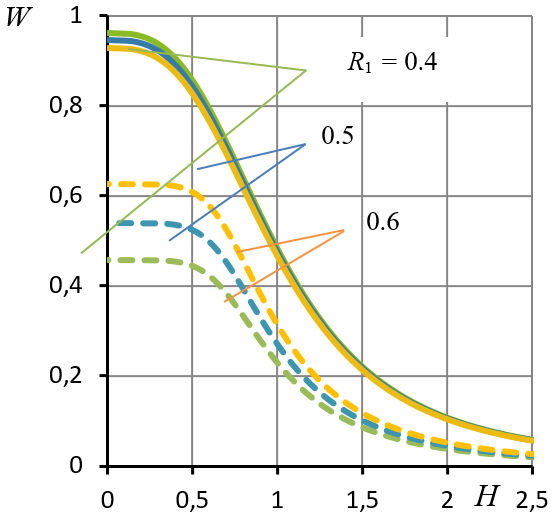
На рис. 4 представлены графики зависимости несущей способности W от зазора H исследуемого и обычного подпятников для параметров настройки R2 = 0.05, Pc0 = 0.5. и трёх значений радиуса R1 = 0.4, 0.5, 0.6. Хорошо видно, что по сравнению с обычным подпятником несущая способность подпятника с оппозитной схемой значительно выше. Так при R1 = 0.4 она выше в 2.1 раза, при R1 = 0.5 в 1.75 раз, при R1 = 0.6 в 1.5 раза. Полученный результат позволяет сделать заключение о том, что по сравнению с известными конструкциями осевых опор подпятник с оппозитной схемой обладает сверхвысокой несущей способностью.
Как видно из графиков рис. 4 несущая способность исследуемого подпятника слабо зависит от радиуса R1. В то же время в обычном подпятнике эта характеристика сильно зависит от данного параметра. С дальнейшим уменьшением R1 несущая способность подпятника с оппозитной схемой будет еще больше, а в обычном подпятнике ниже.
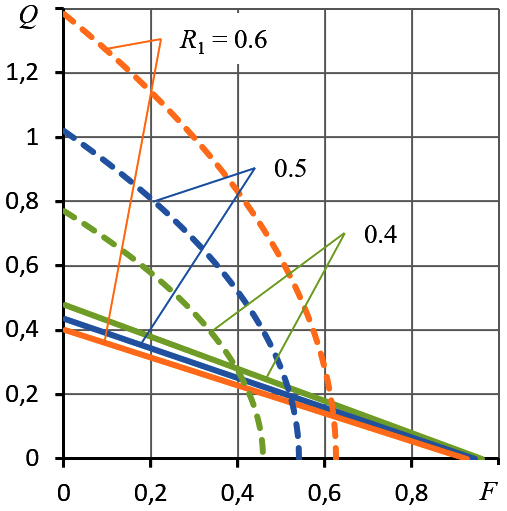
С увеличением R1 в разница характеристиках подшипников заметно сокращается. Например, при R1 = 0.8 упомянутое отношение составит лишь 1.1. Однако, как видно из графиков рис. 5, экспоненциально быстро нарастает энергопотребление обычного подпятника, поскольку резко растет расход смазки. Так уже при R1 = 0.6 расход обычного подпятника превышает аналогичный показатель исследуемого подпятника в 3.5 раза, а при R1 = 0.8 этот показатель составит уже 8.8, что неприемлемо с точки зрения энергозатрат. Следовательно, кроме возможности существенно поднять несущую способность оппозитная схема также способствует значительному сокращению расхода смазки, а значит и энергозатрат на прокачивание смазки через магистраль питания подшипника.
На рис. 6 показаны графики зависимости податливости K от нагрузки F при разных значениях параметра R1.
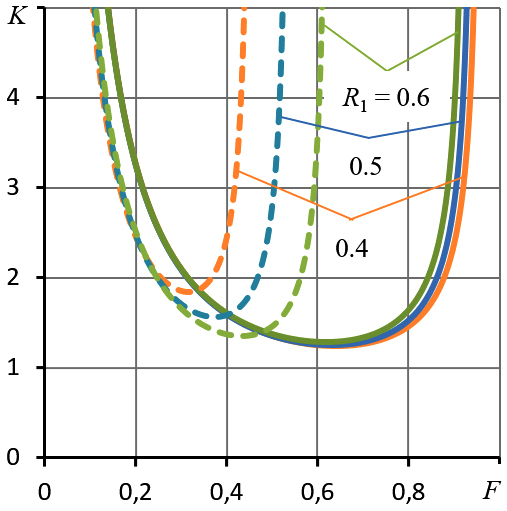
Видно, что по этой характеристике подшипники слабо отличаются друг от друга, хотя податливость подпятника с оппозитной схемой немного ниже в особенности для R1 > 0.5. Зависимости K (F) имеют характер унимодальных функций с экстремумом минимумом. Продифференцировав K (F) с учётом (31), получим уравнение вида:
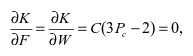 | (34) |
где C – константа.
Решением уравнения (34) будет значение давления Pc = 2/3. Таким образом, минимум функции K (F) находится в точке F = AwPc = 2Aw/3.
Проведенные сравнительные исследования статических характеристик подпятников показали исключительно высокую эффективность примененной схемы оппозитного питания конструкций, которая обеспечивает увеличение несущей способности в 1.5 – 2 раза и сокращение расхода, а значит и энергозатрат, в 2 – 3 раза.
Для завершения исследования возможностей подпятника с оппозитной схемой необходимо подтвердить, что помимо упомянутых достоинств относительно статических характеристик он обладает удовлетворительными критериями динамического качества.
Критерии динамического качества подпятника
Анализ исследований по динамическому качеству гидростатических подшипников свидетельствует, что повышение нагрузки является фактором из стабилизации [39]. Следовательно, возможная наихудшая динамика таких подшипников будет иметь место при малых колебаниях подвижного элемента, вызванных малыми возмущениями внешней силы.
Рассмотрим динамическую модель подпятника с оппозитной схемой, которая представлена нестационарными дифференциальными уравнениями (27), (28), и проведём исследование его динамического качества в окрестности точек статической нагрузочной характеристики.
Представим нестационарные функции модели в виде
| H(τ) = H1 – ΔH(τ), Pc (τ) = Pc1 + ΔPc(τ), F(τ) = F1 + ΔF(τ), | (35) |
где
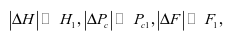 | (36) |
H1, Pc1, F1 – статические значения соответствующих функций.
Подставив (35) в (27), (28) и выполнив их линеаризацию, получим математическую модель динамики подпятника в малых отклонениях:
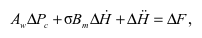 | (37) |
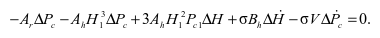 | (38) |
Применив к системе (37), (38) интегральное преобразование Лапласа [39], найдём изображение математической модели малых колебаний подпятника в окрестности точки нагрузочной характеристики:
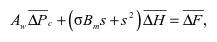 | (39) |
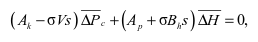 | (40) |
где 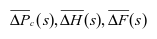 - лапласовы трансформанты функций
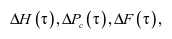 s – переменная преобразования Лапласа и константы:
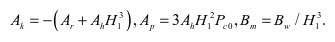
Запишем систему (39), (40) в матричной форме:
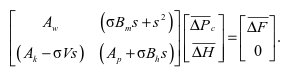 | (41) |
Применив к (41) правило Крамера [40], найдем лапласово изображение динамической податливости подшипника в виде передаточной функции с входной и выходной функциями и
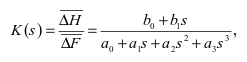 | (42) |
где
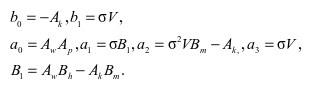
Зависимость:
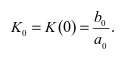 | (43) |
наряду с (33) дает еще одну формулу для расчёта податливости подпятника.
Характеристическим полиномом линейной динамической системы является знаменатель передаточной функции (42). Соответствующее характеристическое уравнение имеет вид
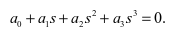 | (44) |
Для определения качества динамики подпятника приведем уравнение (44) к нормированному виду [39]. Для этого разделим уравнение на a0 и произведём замену переменной s на
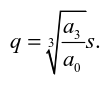 | (45) |
При этом получим нормированное уравнение
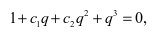 | (46) |
где 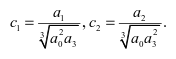
Известно [39], что линейная динамическая система третьего порядка будет обладать наилучшей устойчивостью с точки зрения скорости затухания переходных процессов, если с1 = с2 = 3. Тогда уравнение (46) будет иметь три кратных корня q = –1, при которых рассматриваемая система будет иметь идеальную динамику, которая характеризуется также апериодическим характером переходных процессов, то есть высоким запасом устойчивости.
Для этого необходимо, чтобы
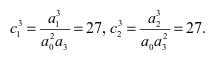 | (47) |
Из первого уравнения (47) следует
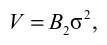 | (48) |
где 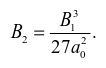
Подставив (48) во второе уравнение (47) и выполнив упрощения, получим биквадратное уравнение относительно параметра σ
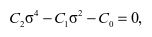 | (49) |
где 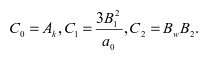
Уравнение (56) имеет два действительных корня:
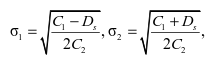 | (50) |
где 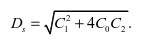
По формуле (48) можно вычислить соответствующие оптимальные объемы V1 и V2.
В расчетном режиме нагрузки при R1 = 0.5, R2 = 0.05, Pc0 = 0.5, H = 1 получили два набора, обеспечивающих подпятнику оптимальную динамику
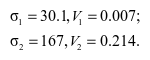 | (51) |
Представляет определённый интерес каким значениям размерного зазора и размерного объёма соответствуют эти показатели. Подставив масштаб времени в выражение для числа сдавливания, получим формулу для размерного зазора в расчётном режиме
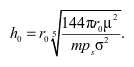 | (52) |
Пусть r0 = 3.5.10-2 м; ps = 3.107 Pa; µ = 7.10-3 Pa.s; m = 10 kg; E = 1.5.109 Pa.
В таблице 1 приведены вычисленные по формуле (52) размерные зазоры h0 и по формуле (48) объемы v, соответствующие расчетному режиму нагрузки на подпятник и вышеприведённым размерным величинам оптимальных чисел сдавливания σ1, σ2 и оптимальных объемов V1, V2.
Как следует из таблицы 1 оба набора параметров, при которых конструкция имеет наилучшее качество динамики, вполне приемлемы для использования в подпятнике.
Таблица 1.
Оптимальные динамические параметры
| σ1 | V1 | h01, mkm | v1, mm3 | σ2 | V2 | h02, mkm | v2, mm3 |
|---|---|---|---|---|---|---|---|
| 30.1 | 0.007 | 43 | 116 | 167 | 0.214 | 22 | 1791 |
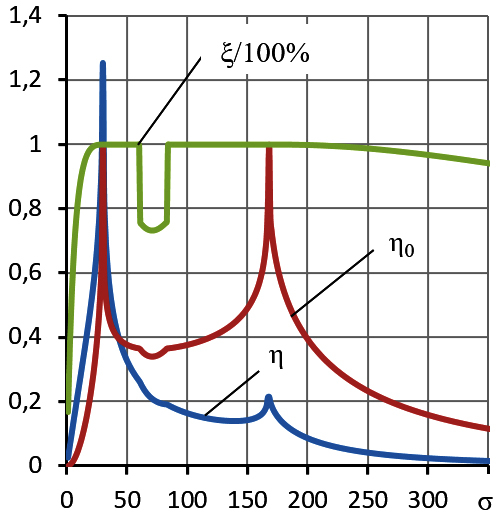
Для оценки быстродействия подпятника использовали критерии η и η0 [39]. Первый из них является противоположным значением наибольшей действительной части корней характеристического уравнения (43), второй – нормированного уравнения (46) [39]. Чем больше η, тем быстрее затухает переходный процесс. Критерий η0 ≤ 1. Считается, что динамическая система обладает наилучшей динамикой если η0 ≥ 0.5. Система неустойчива, если оба критерия отрицательны, и находится на границе устойчивости, если они равны нулю. Колебательность системы оценивали с помощью процентного критерия ξ затухания колебаний за период [39]. Система имеет апериодический характер переходного процесса при ξ = 100 %, при меньших значениях колебательный характер.
На рис. 7 показаны зависимости всех трёх критериев от «числа сдавливания» σ. Объем V вычисляли по формуле (48). На кривой η0(σ) видны пики η0(σ1) = 1 и η0(σ2) = 1. Наибольшее значение пика быстродействия имеет место при η(σ1) = 1.27. Быстродействие η(σ2) = 0.26 примерно в пять раз ниже. Судя по графику критерия ξ(σ) переходные процессы будут носить колебательный характер (ξ < 100 %) при σ < σ1, в промежутке между σ1 < σ < σ2. И при больших σ > 200. В этих областях подпятник хотя и будет устойчивым, запас его устойчивости будет низким.
Наилучшим с точки зрения максимума быстродействия η и запаса устойчивости ξ следует считать диапазон 30 < σ < 35, в котором величина демпфирования достаточна для обеспечения устойчивости, высокого быстродействия и апериодического характера переходных процессов. При σ > 100 демпфирование становится излишне большим. Хотя переходные характеристики в этой области будут апериодическими (ξ = 100 %), однако, как следует из анализа зависимости η(σ), повышению σ ведёт к небольшому всплеску при σ = σ2 и последующему быстрому снижению быстродействия η.
На основании проведённого анализа можно сделать заключение о том, что «число сдавливания» σ может рассматриваться как мера демпфирования подпятника.
Безразмерную длительность переходной характеристики можно с достаточной для практики точностью определить по приближённой формуле [39]:
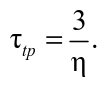 | (53) |
Например, при σ = σ1 вычисление по формуле (53) даёт τtp = 3/1.27 = 2.36. Воспользовавшись формулой для определения масштаба времени, при упомянутых размерных величинах найдём 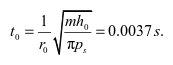 Тогда длительность переходного процесса составит ttp = t0.τtp = 8.7.10–3 s.
Заключение
В работе рассмотрена конструкция осевого аэростатического подпятника с оппозитной схемой подачи смазки. Сформулирована математическая модель статического и динамического состояния конструкции.
Установлено, что в сравнении с обычным подпятником его несущая способность в 1.5 – 2 раза выше, то есть подпятник обладает сверхвысокой несущей способностью. Вместе с тем конструкция имеет в 3–5 раз меньший расход смазки, что свидетельствует о её сравнительно низкой энергоёмкости.
Выполнено исследование качества динамики линеаризованной динамической модели и нелинейной модели. Анализом расчётных данных подтверждено количественное и качественно совпадение критериев динамического качества подпятника с оппозитной схемой питания.
Показано, что при оптимальном выборе значений «числа сдавливания» σ и безразмерного объема V проточной полости можно значительно улучшить динамическое качество подпятника. Высокие динамические показатели подпятник имеет при относительно малых объемах V и оптимальном выборе значения числа σ.
Список литературы
1. Dongju C., Yueqiang S., You Z., Kun S., Jinwei F. Influence of the distribution position and arrangement of micro-textured on the performance of the hydrostatic bearing, Industrial Lubrication and Tribology. – 2023. – Т. 75, № 6. – P. 721–728. – DOI: 10.1108/ILT-03-2023-0049.
2. Jun Z., Kai C., Dongxu W., Huijie Z., Fei X. Error motions in hydrostatic bearings: Mechanisms, analysis, and control. Precision Engineering. – 2026. – Т. 97. – P. 1060–1086. – DOI: 10.1016/j.precisioneng.2025.11.019.
3. Marinescu A., Cicone T., Fatu A. The evaluation of two analytical solutions for a compliant single-recess hydrostatic thrust bearing. Tribology International, 2024, 109672. – Т. 196. – DOI: 10.1016/j.triboint.2024.109672.
4. Singh N., Sharma C., Jain S., Reddy S. Performance of membrane compensated multirecess hydrostatic/hybrid flexible journal bearing system considering various recess shapes, Tribology International, Volume 37, Issue 1, 2004.
5. Maamari N., Krebs A., Weikert S., Wegener K. Centrally fed orifice based active aerostatic bearing with quasi-infinite static stiffness and high servo compliance. Tribology International. – 2019. – Т. 129. – P. 297–313. – DOI: 10.1016/j.triboint.2018.08.024.
6. Samanta P., Murmu N.C., Khonsari M.M. The evolution of foil bearing technology. Tribology International. – 2019. – Т. 135. – P. 305–323. – DOI: 10.1016/j.triboint.2019.03.021.
7. Yanqin Z., Jianting T., Shiqian N., Rong Z. Mechanical Performance Analysis of Hydrostatic Thrust Bearing under Microbevel Parameters. Recent Patents on Engineering. – 2025. – Т. 19, № 4. – DOI: 10.2174/1872212118666230224121459.
8. Hanawa N., Kuniyoshi M. Miyatake M, Yoshimoto Sh. Static characteristics of a water-lubricated hydrostatic thrust bearing with a porous land region and a capillary restrictor. Precision Engineering. – 2017. – Т. 50. – P. 293–307. – DOI: 10.1016/j.precisioneng.2017.06.002.
9. Nishitani Y., Yoshimoto S., Somaya K. Numerical investigation of static and dynamic characteristics of water hydrostatic porous thrust bearings // International Journal of Automation Technology. – 2011. – Т. 5.
10. Guohua Z., Ming H., Gangli C., Jiasheng L., Yang L., Jianguo H., Yueqing Z., Siwei T. and Hailong C. Design and optimization of fluid lubricated bearings operated with extreme working performances–a comprehensive review. International Journal of Extreme Manufacturing, Volume 6, Number 2,
DOI 10.1088/2631–7990/ad1825.
11. Michalec M., Svoboda P. Křupka I., Hartl M., A review of the design and optimization of large-scale hydrostatic bearing systems, Engineering Science and Technology, an International Journal. – 2021. – Т. 24, № 4. – P. 936–958. – DOI: 10.1016/j.jestch.2021.01.010.
12. Feuk H., Richter M., Lenrick F., M'Saoubi R., Bushlya V. A novel phosphorescence-based thermometry technique for the measurement of tool temperature distribution in metal cutting // Journal of Materials Processing Technology. – 2025. – Т. 344. – DOI: 10.1016/j.jmatprotec.2025.119004.
13. Davies M.A., Ueda T., M'Saoubi R., Mullany B., Cooke A.L. On The Measurement of Temperature in Material Removal Processes. CIRP Annals. – 2007. – Т. 56, № 2. – P. 581–604. – DOI: 10.1016/j.cirp.2007.10.009.
14. Chen M.F., Lin Y.T. Static behavior and dynamic stability analysis of grooved rectangular aerostatic thrust bearings by modified resistance network method. Tribology International. – 2002. – Т. 35, № 5. – P. 329–338. – DOI: 10.1016/S0301-679X(02.
15. Mohamed F. Prediction of the stability of air thrust bearing by numerical analytical and experiment methods. Wear, 198, 1996, P. 1–6.
16. Kai F., Guoqing W., Chenhui A., Rui C., Wenjun L., Shuai H., Jiqiang J. Design and analysis of biomimetic micro-groove aerostatic bearing inspired by Populus euphratica veins for enhanced load capacity and stiffness. Precision Engineering. – 2025. – Т. 93. – P. 18–36. – DOI: 10.1016/j.precisioneng.2024.12.011.
17. Miyatake M., Yoshimoto Sh. Numerical investigation of static and dynamic characteristics of aerostatic thrust bearings with small feed holes. Tribology International. – 2010. – Т. 43, № 8. – P. 1353–1359. – DOI: 10.1016/j.triboint.2010.01.002.
18. Chen M.F., Lin Y.T. Static behavior and dynamic stability analysis of grooved rectangular aerostatic thrust bearings by modified resistance network method. Tribology International. – 2002. – Т. 35, № 5. – P. 329–338. – DOI: 10.1016/S0301-679X(02.
19. Kodnyanko V., Shatokhin S., Kurzakov A. and Pikalov Y. Theoretical analysis of compliance and dynamics quality of a lightly loaded aerostatic journal bearing with elastic orifices. Precision Engineering 2021, 68 72–81, DOI: 10.1016/j.precisioneng.2020.11.012.
20. Peng W., Bin C., Jian L., Jianwei W., Yingjie Z., Kai F. Novel aerostatic bearings with hermetically squeeze film dampers for the improvement of stability: Theoretical and experimental investigations, Precision Engineering. – 2024. – Т. 85. – P. 263–278. – DOI: 10.1016/j.precisioneng.2023.10.014.
21. Maamari N., Krebs A., Weikert S., Wild H., Wegener K. Stability and dynamics of an orifice based aerostatic bearing with a compliant back plate. Tribology International. – 2019. – Т. 138. – P. 279–296. – DOI: 10.1016/j.triboint.2019.05.047.
22. Long G., Chuan W., Dijia Z., Xiaoyun F., Baoren L. Research on a high-accuracy and high-pressure pneumatic servo valve with aerostatic bearing for precision control systems. Precision Engineering. – 2019. – Т. 60. – P. 355–367. – DOI: 10.1016/j.precisioneng.2019.09.005.
23. Jianghai S., Hongrui C., Xiaoliang J. Dynamics of 5-DOF aerostatic spindle with time-varying coefficients of air bearing, Mechanical Systems and Signal Processing, 2022, 109005. – Т. 172. – DOI: 10.1016/j.ymssp.2022.109005.
24. Цзян С., Ян С., Инь З., Сюй Ц. Jiang S, Yang S, Yin Z, Xu C. Static and dynamic characteristics of externally pressurized annular porous gas thrust bearings // Proceedings of the Institution of Mechanical Engineers, Part J: Journal of Engineering Tribology. – 2016. – Т. 230, № 10. – DOI: 10.1177/1350650116631275.
25. Luong T.S., Potze W., Post J.B., Van Ostayen R.A.J., Van Beek A. Numerical and experimental analysis of aerostatic thrust bearings with porous restrictors. Tribology International. – 2004. – Т. 37, № 10. – P. 825–832. – DOI: 10.1016/j.triboint.2004.05.004.
26. Kodnyanko V., Shatokhin S. Kurzakov A. and all 8 authors. Theoretical Efficiency Study of Output Lubricant Flow Rate Regulating Principle on the Example of a Two-Row Aerostatic Journal Bearing with Longitudinal Microgrooves and a System of External Combined Throttling. Mathematics. – 2021. – DOI: 10.3390/math9141698.
27. Kodnyanko V., Shatokhin S., Kurzakov A., Strok L., Pikalov Y., Pikalov I., Grigorieva O., Brungardt M. Dynamic Quality of an Aerostatic Thrust Bearing with a Microgroove and Support Center on Elastic Suspension. Mathematics, 2021, 9, 1492. – DOI: 10.3390/math9131492.
28. Vainio V., Miettinen M., Majuri J., Theska R., Viitala R. Manufacturing and static performance of porous aerostatic bearings. Precision Engineering. – 2023. – Т. 84. – P. 177–190. – DOI: 10.1016/j.precisioneng.2023.06.014.
29. Snoeys, R., Al-Bender, F. Development of improved externally pressurized gas bearings. KSME Journal 1. – P. 81–88. – 1987. – DOI: 10.1007/BF02953383.
30. Xiaodong Y., Ruiming Z., Defan Z., Yan Z., Minmin C., Zelin H., Shihao L., Hui J. Effects of oil recess structural parameters on comprehensive tribological properties in multi-pad hydrostatic thrust bearing for CNC vertical processing equipment based on low power consumption. Energy Reports. – 2021. – Т. 7. – P. 8258–8264. – DOI: 10.1016/j.egyr.2021.09.017.
31. Shao J., Liu G., Yu X., Zhang Y., Meng X., Jiang H. Effect of recess depth on lubrication performance of annular recess hydrostatic thrust bearing by constant rate flow. Industrial Lubrication and Tribology 2018, doi:. – Т. 70, № 1. – P. 68–75. – DOI: 10.1108/ILT-03-2017-0066.
32. Xiaodong Y., Qifeng L., Shouguo L., He L., Chenxu Y., Yu C. Study on the morphology of friction failure oil film of heavy-duty hydrostatic thrust bearing. Industrial Lubrication and Tribology. – 2025. – Т. 77, № 10. – P. 1651–1660. – DOI: 10.1108/ILT-06-2025-0256.
33. Kumar V., Shah V., Singh S., Narwat K., Sharma S. Rotor-dynamic performance of porous hydrostatic thrust bearing operating under magnetic field. Industrial Lubrication and Tribology. – 2020. – Т. 73, № 2. – P. 350–357. – DOI: 10.1108/ILT-07-2020-0289.
34. Adams K.R., Dvorsky J., Shoemaker, F.M. Externally pressurized step bearings // Transactions of the American Society of Mechanical Engineers, ser. «Engineering Mechanics», N 4, 145. – 1961.
35. Xiaodong Y., Xu Z., Chao L., Xuhang Z., Hang Q., Tengfei Y. Oil film shape prediction of hydrostatic thrust bearing under the condition of high speed and heavy load. Industrial Lubrication and Tribology. – 2018. – Т. 70, № 7. – P. 1243–1250. – DOI: 10.1108/ILT-07-2017-0220.
36. Wardle F. Hydrostatic bearings. Woodhead Publishing, – P. 147–225. – 2015. – DOI: 10.1533/9780857092182.147.
37. Kodnyanko V., Kurzakov A. an all. Theoretical Study of the Static and Dynamic Characteristics of a Slotted Adaptive Hydrostatic Thrust Bearing with a Regulator of the Lubricant Output Flow. Mathematics 2022, 10(3), 355;. – DOI: 10.3390/math10030355.
38. Pinegin S.V., Tabachnikov Yu.V., Sinenkov, I.E. Static and Dynamic Characteristics of Gas-Static Bearings, Moscow: Nauka, 1982 (in russian).
39. Besekersky V.A., Popov E.P. Theory of automatic control systems. Moscow, Profession. – 2003.
40. Hairer E., Norsett S., Wanner, G. Solving Ordinary Differential Equations I: Nonstiff Problems. Springer. – 2000.
41. P. 11–24,. – Т.Т. 5. – P. 11–24. – DOI: 10.1016/S0301-679X(03.
дипломов